Ipari objektumfelismerés mélytanulási megoldásokkal

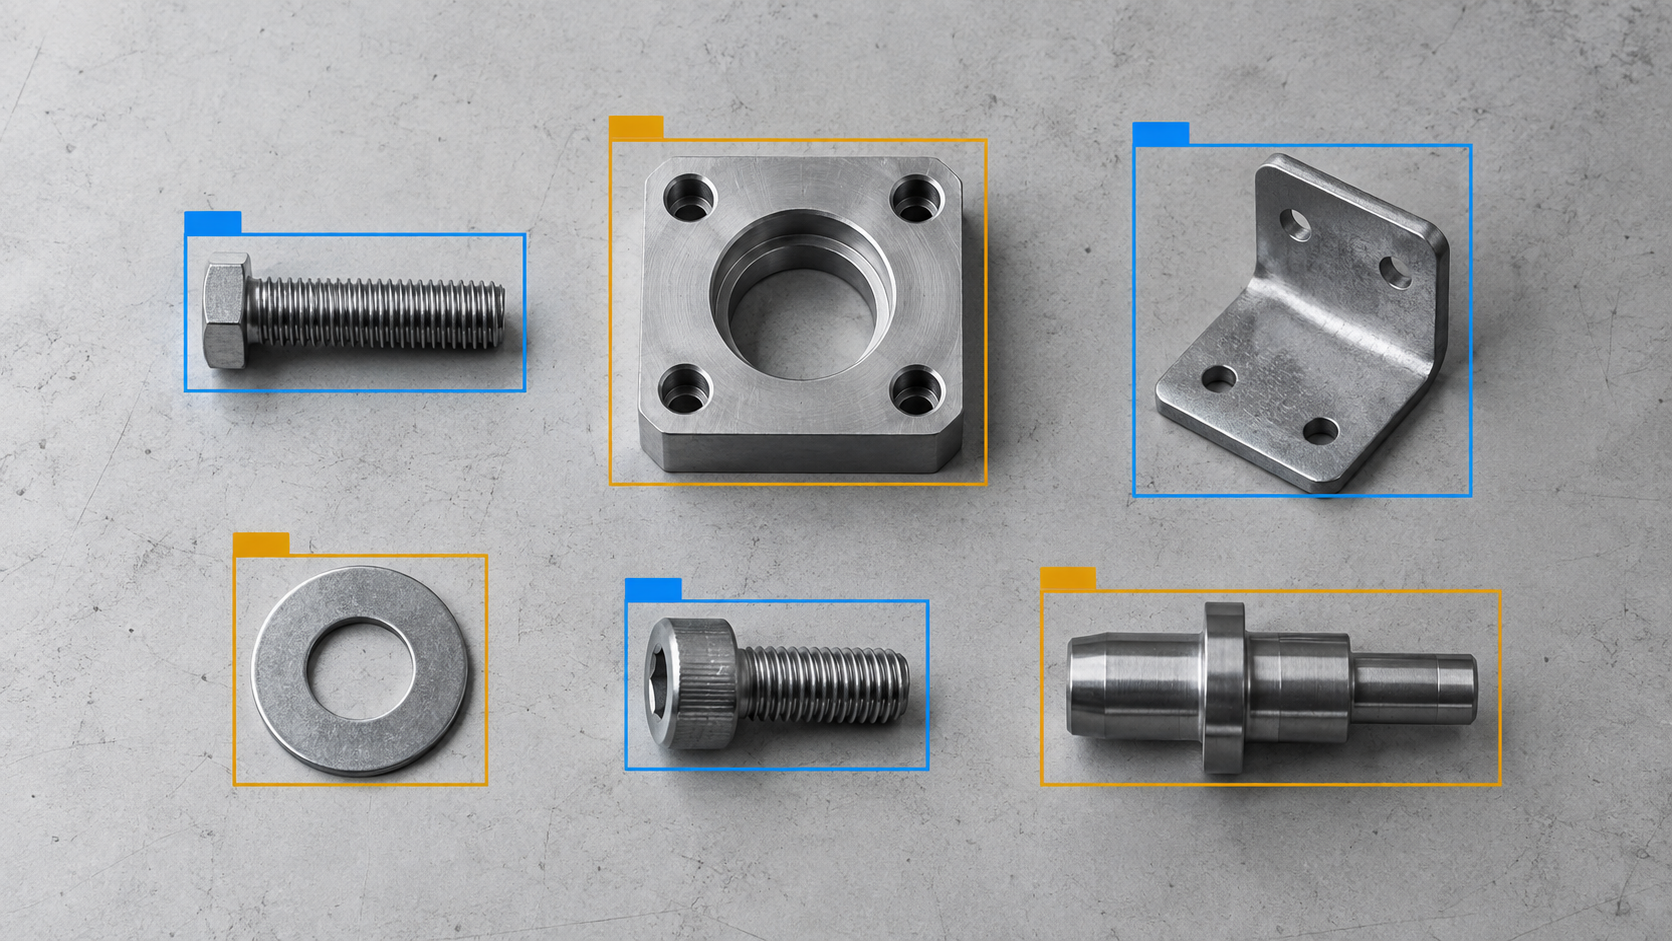
Az ipari objektumfelismerés olyan gépi látási megoldás, amely kameraképek alapján képes különböző alkatrészeket megtalálni, megnevezni, megszámolni és helyzetüket meghatározni. A rendszer nem egyszerűen azt mondja meg, hogy mi látható a teljes képen: azt is megmutatja, hol található az egyes objektum, és milyen bizonyossággal ismerte fel.
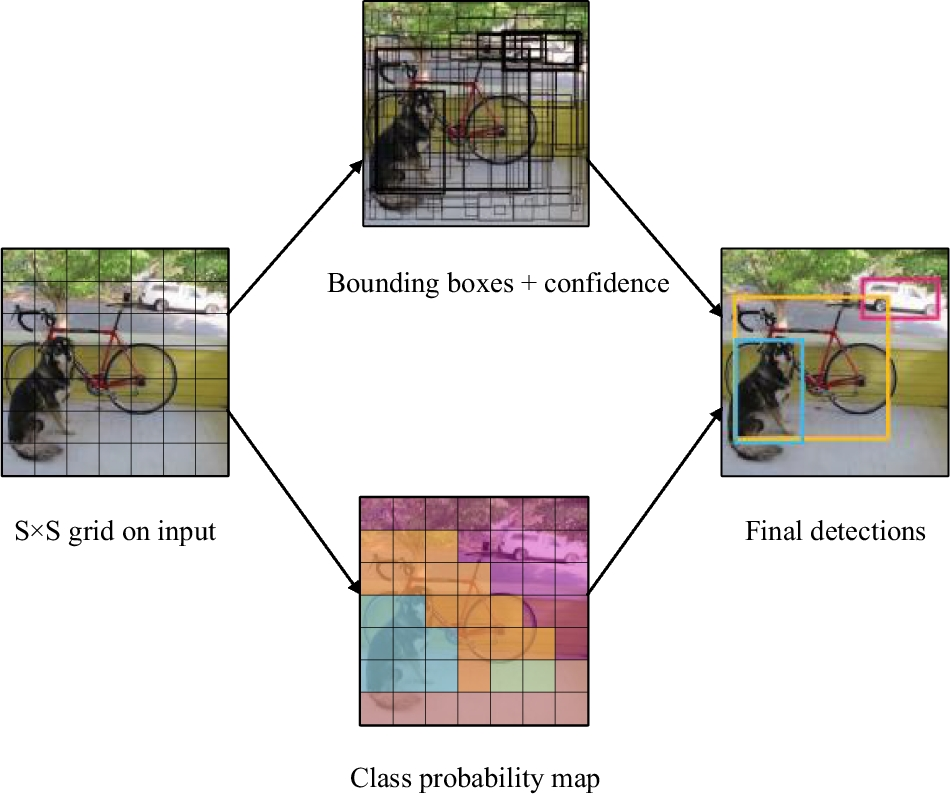
A YOLO a valós idejű objektumdetektálás egyik legismertebb modellcsaládja. Neve a You Only Look Once kifejezésből ered. A lényege, hogy a neurális hálózat egyetlen feldolgozási folyamatban elemzi a teljes képet, majd egyszerre becsüli meg az objektumok helyét és osztályát. Emiatt jól alkalmazható gyors gyártási folyamatokban, ahol a döntésnek a kamera képének beérkezése után rövid időn belül meg kell születnie.
A YOLO-val végzett objektumfelismerés gépi tanulás, pontosabban a mesterséges intelligencia egyik területe, a mélytanulás.
  • Mesterséges intelligencia: a legnagyobb gyűjtőfogalom.
  • Gépi tanulás: a rendszer példákból tanul, nem minden felismerési szabályt programozunk bele kézzel.
  • Mélytanulás: több rétegből álló neurális hálózatot használ.
  • YOLO: mélytanuláson alapuló modellcsalád, amely többek között objektumok felismerésére és helyük meghatározására használható.
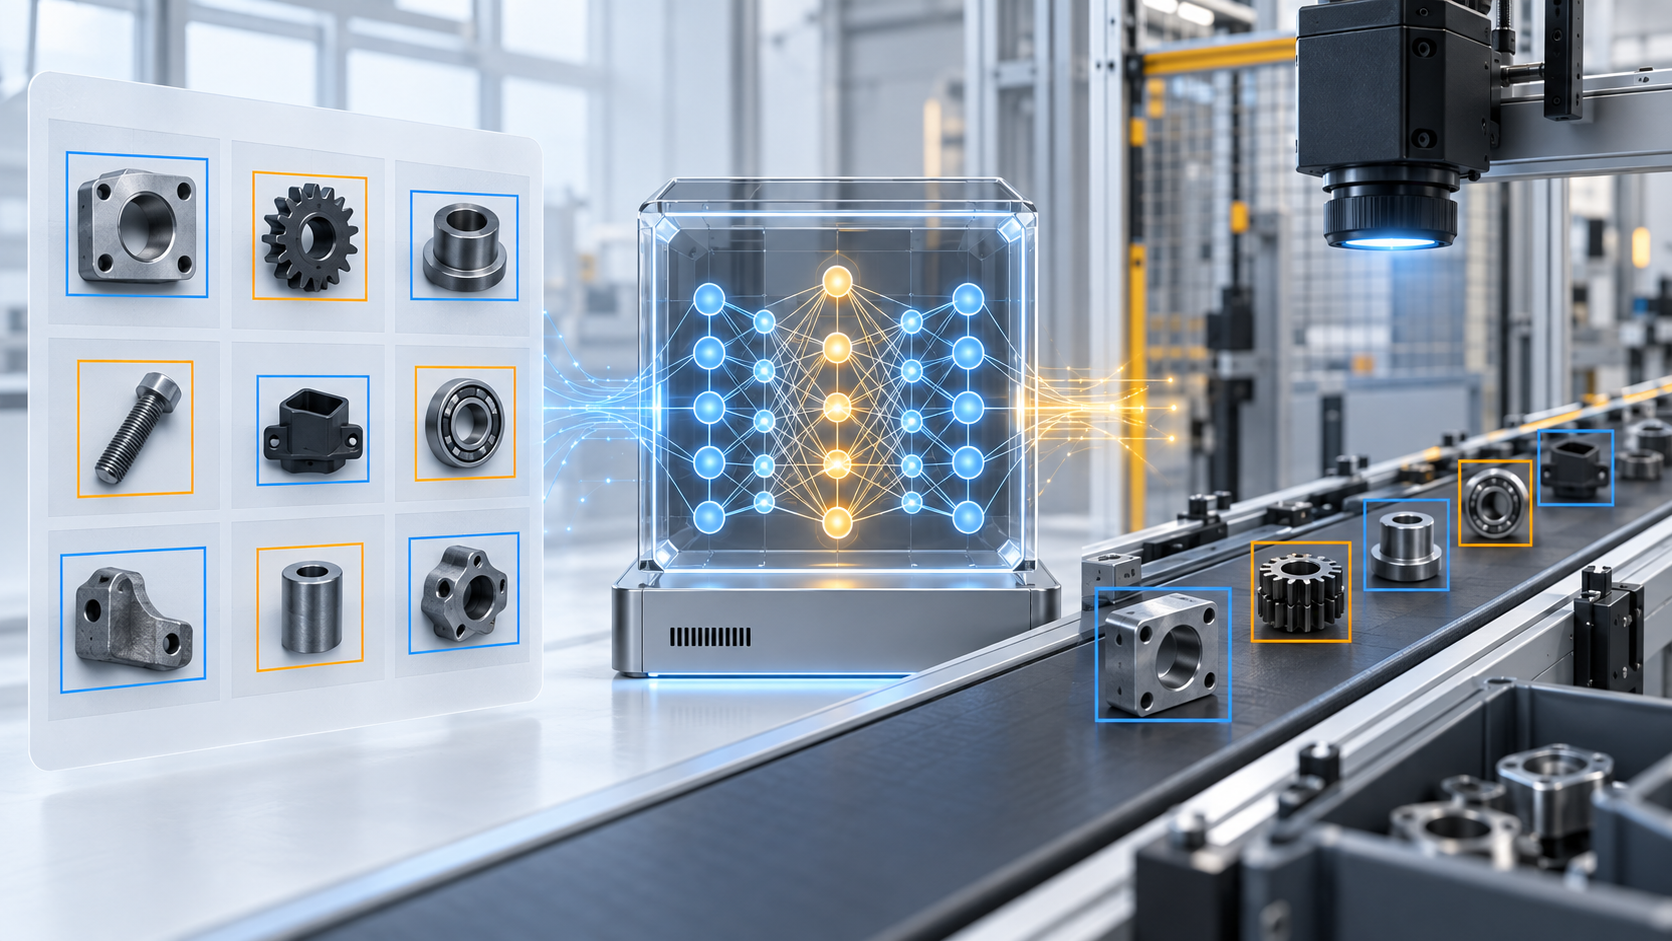
Objektumfelismerő rendszerek az iparban
Egy jól megtervezett rendszer nem önmagában a felismerés miatt értékes, hanem azért, mert a vizuális információt a gyártási folyamatban használható adattá alakítja. Az eredmény megjelenhet a kezelői felületen, bekerülhet adatbázisba, vagy továbbítható PLC, vállalatirányítási rendszer és MQTT alapú adatgyűjtés felé.
  • különböző alkatrészek és termékváltozatok azonosítása
  • egy képen egyszerre több objektum megtalálása és megszámlálása
  • hiányzó, többlet- vagy téves alkatrész jelzése
  • megfelelő és nem megfelelő termékek szétválasztása
  • csavarok, szerelvények, dobozok, címkék vagy csomagok ellenőrzése
  • a felismerési eredmény naplózása és továbbítása más ipari rendszereknek
  • folyamatos videós megfigyelés vagy külső triggerre végzett egyszeri ellenőrzés

Osztályozás vagy objektumdetektálás

A két feladat gyakran összekeveredik, pedig másféle eredményt ad. A megfelelő módszer kiválasztása a projekt egyik első döntése.

MódszerMit ad eredményülMikor célszerű
KéposztályozásA teljes képre egy kategóriát és valószínűségetHa egy képen jellemzően egy termék van, és csak a típusát kell megmondani
ObjektumdetektálásMinden megtalált objektumhoz keretet, kategóriát és bizalmi értéketHa több tárgy van a képen, fontos a helyük vagy darabszámuk
SzegmentálásAz egyes objektumok pontos képpontszintű körvonalátHa a forma, felület vagy egymást átfedő tárgyak pontos elkülönítése fontos
OBB detektálásElforgatott befoglaló téglalapot

A You Only Look Once működése a gyakorlatban

A You Only Look Once egy betanított neurális hálózat. A kamera képét numerikus képadatként kapja meg, majd sok egymásra épülő számítási rétegen keresztül olyan vizuális jellemzőket keres, mint az élek, sarkok, textúrák, formák és ezek összetett kombinációi. A hálózat nem egy előre kézzel megírt szabály alapján keresi például a csavart vagy a kazánalkatrészt. A tanítóképekből tanulja meg, mely képi minták jellemzőek az egyes kategóriákra.

A feldolgozás eredménye minden lehetséges objektumhoz három fontos információ:

  • a befoglaló keret helye és mérete
  • a becsült kategória, például csavar M6, tartóelem vagy burkolat
  • a bizalmi érték, amely azt fejezi ki, mennyire erős a modell becslése

A modell több, részben egymást fedő jelölt keretet is készíthet ugyanarra a tárgyra. A kiértékelés ezeket összeveti, és a beállított eljárás szerint megtartja a legjobb találatot. A végső képen ezért általában egy keret, egy kategórianév és egy százalékos vagy 0 és 1 közötti bizalmi érték jelenik meg objektumonként.

A teljes munkafolyamat

  1. Meghatározzuk, milyen objektumokat és milyen üzemi helyzetben kell felismerni
  2. A valós gyártási környezetet reprezentáló képeket készítünk
  3. Minden releváns objektum köré keretet rajzolunk, és hozzárendeljük a megfelelő címkét
  4. A képeket tanító, validációs és teszt adathalmazra választjuk szét
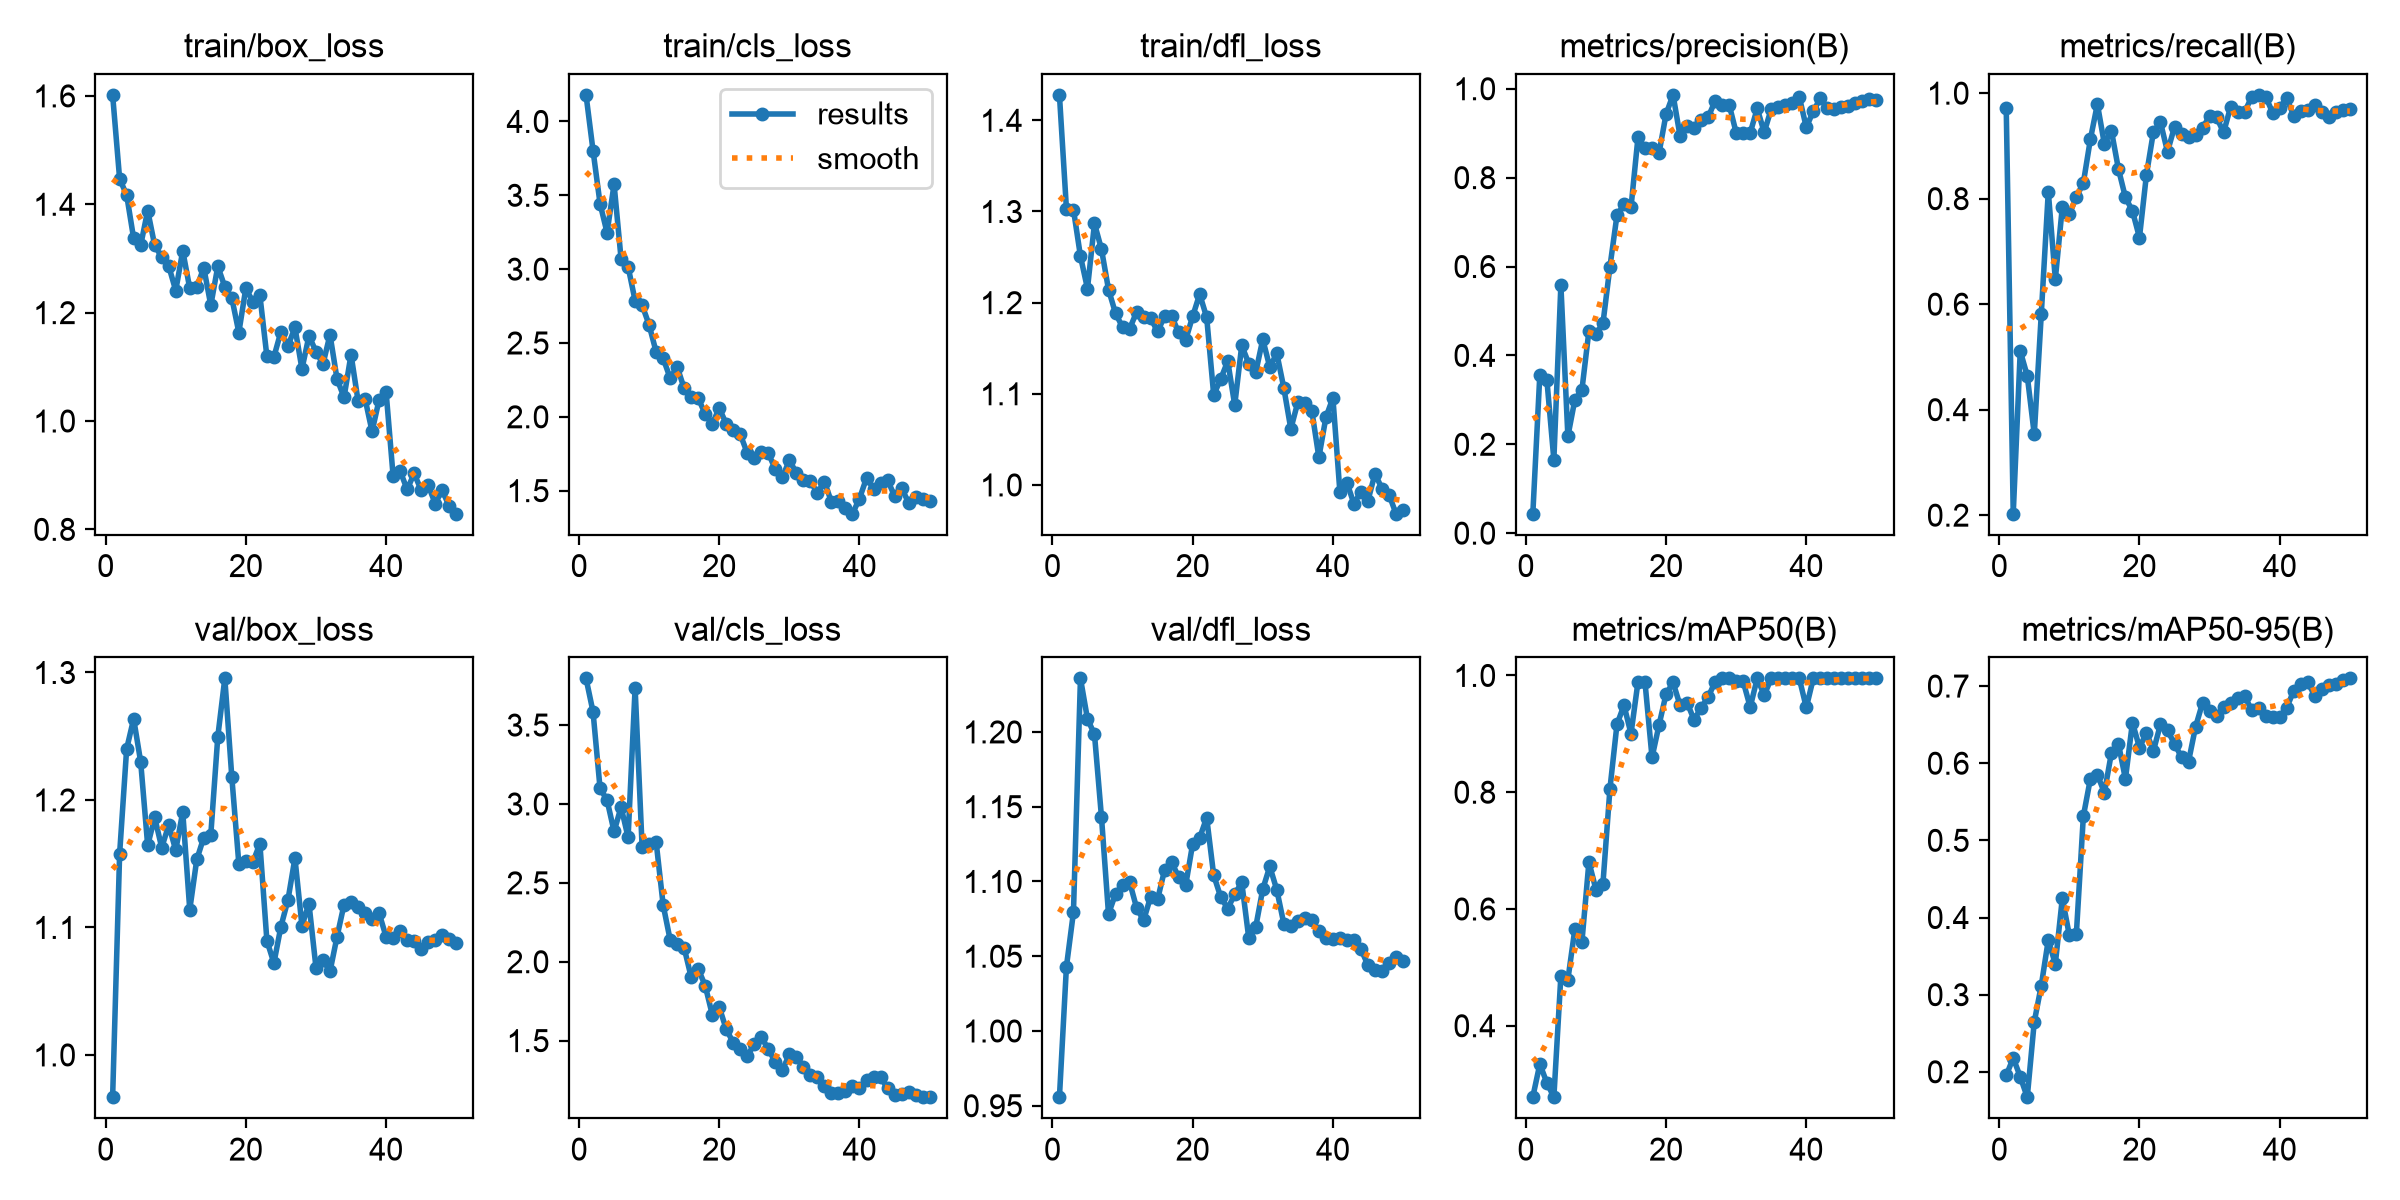
  5. A modellt betanítjuk, közben mérjük a hibát és a felismerési mutatókat
  6. Új, korábban nem látott képeken ellenőrizzük a működést
  7. A modellt beépítjük a kamera-, PLC-, adatbázis- vagy MQTT-kapcsolattal rendelkező alkalmazásba
  8. A gyártás során gyűjtött hibás esetekkel később célzottan továbbfejlesztjük a modellt

A detektálási feladat pontos meghatározása

Mielőtt egyetlen kép is készülne, pontosan meg kell határozni a kategóriákat és a döntési szabályokat. Nem elegendő annyit mondani, hogy a rendszer ismerje fel az alkatrészeket. Tudni kell, mely típusokat kell külön osztálynak tekinteni, milyen eltérés számít hibának, és milyen körülmények között történik a vizsgálat.

Különösen fontos az egymáshoz nagyon hasonló termékek kezelése. Ha két alkatrész csak egy kis furatban, rövid csatlakozóban vagy halvány feliratban tér el, a kamera felbontásának és látószögének ezt láthatóvá kell tennie. Amit az ember sem tud megbízhatóan megkülönböztetni a rendelkezésre álló képen, azt a modell sem fogja stabilan felismerni.

Képgyűjtés a valós környezetből

A modell pontosságát döntően az adathalmaz minősége határozza meg. Sok, egymáshoz szinte teljesen azonos kép kevésbé értékes, mint kevesebb, de változatos és valós körülményeket lefedő felvétel. A tanítóképeknek nemcsak a hibátlan, ideális helyzetet kell mutatniuk.
változatosságok a tanítás során?
  • különböző tárgypozíciók, elforgatások és kisebb helyzeteltérések
  • a várható méret- és távolságváltozások
  • világosabb és sötétebb, de még elfogadható üzemi képek
  • fényes, matt vagy tükröződő felületek különböző visszaverődései
  • részben takart és egymáshoz közel fekvő objektumok
  • üres hátterek és olyan zavaró tárgyak, amelyek nem képeznek felismerendő osztályt
  • hibás, hiányos vagy nem megfelelő termékek, ha ezeket is külön kell azonosítani
A kamera, az optika, a világítás és a mechanikai rögzítés az adathalmaz része. Ha tanításkor más kameraállást, hátteret vagy fényt használunk, mint a gyártásban, a modell pontossága romolhat. Ipari környezetben ezért a stabil, ismételhető képalkotás gyakran legalább olyan fontos, mint maga a neurális hálózat.

Annotálás és címkézés

Az annotálás során a tanítóképen minden felismerendő objektum köré befoglaló téglalapot rajzolunk. A kerethez hozzárendeljük az objektum osztályát, vagyis címkéjét. Egy képen több objektum és akár több különböző kategória is szerepelhet.
A címke például lehet általános, mint a csavar, vagy konkrét, mint az M6x20 horganyzott hatlapfejű csavar. A túl általános osztály nem ad elég hasznos információt, a túl részletes kategóriarendszer viszont nehezen tanítható, különösen akkor, ha a különbségek a képen alig láthatók. Az osztályok meghatározását ezért mindig az üzleti feladathoz és a kamera által valóban látható jellemzőkhöz kell igazítani.
A jó annotálás szabályai
  • A keret szorosan fogja körbe az objektumot, de ne vágjon le belőle lényeges részt
  • Minden olyan objektumot jelöljünk, amely az adott osztályhoz tartozik. A kihagyott példány a tanítás számára félrevezető háttérré válhat
  • Ugyanazt a tárgytípust minden képen ugyanazzal a címkével jelöljük
  • A részben takart objektumokra előre egységes szabályt kell meghatározni
  • A nagyon apró, felismerhetetlen vagy bizonytalan objektumokat következetesen kezeljük
  • Az annotációkat tanítás előtt érdemes vizuálisan ellenőrizni, mert a hibás keretek közvetlenül rontják a modellt
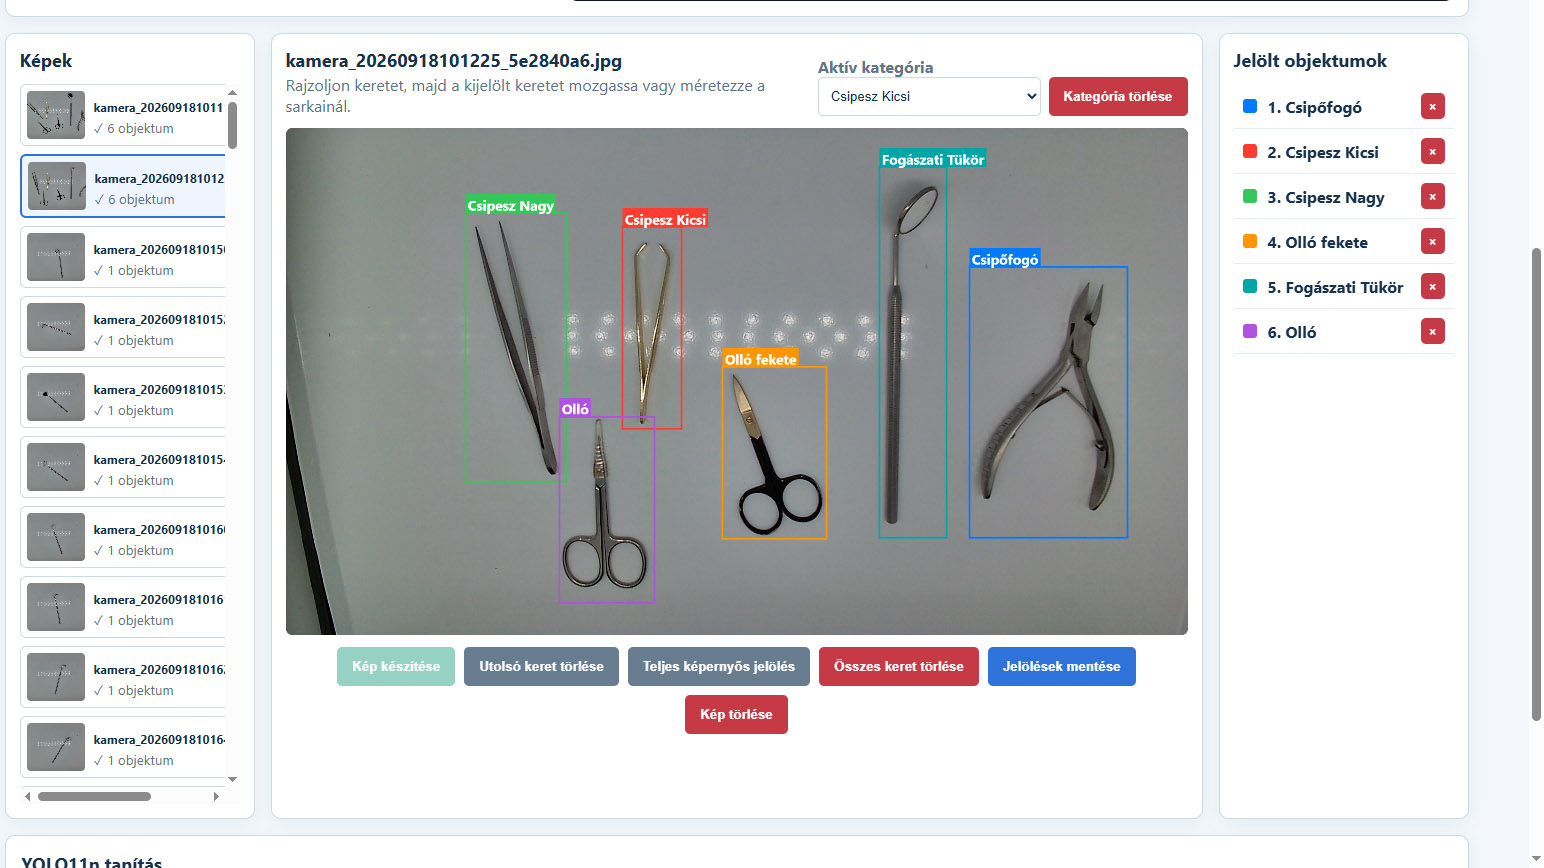
A YOLO formátumú detektálási címkefájl általában osztályazonosítót, valamint a keret középpontjának és méretének normalizált koordinátáit tartalmazza. A kezelőnek ezt nem kell kézzel kiszámolnia: az annotáló felület a megrajzolt keretből automatikusan előállítja.

A tanító adatok felosztása

A teljes képhalmazt külön csoportokra osztjuk. A tanítóhalmazon módosulnak a neurális hálózat belső paraméterei. A validációs halmazon minden tanítási ciklus után ellenőrizzük, mennyire működik a modell olyan képeken, amelyekből közvetlenül nem tanult. A teszthalmazt a végső, független értékeléshez tartjuk fenn.

A felosztást nem célszerű véletlenül képkockánként elvégezni, ha a képek ugyanabból a rövid videóból származnak. Az egymást követő képkockák szinte azonosak lehetnek, ezért a mérés túl optimista eredményt adhat. Jobb külön gyártási sorozatokat, időpontokat vagy termékpéldányokat elkülöníteni.

A tanítás folyamata

A tanítás kezdetén gyakran egy általános képadatbázison előtanított modellből indulunk. Ezt nevezzük transzfertanulásnak. A hálózat már ismer alapvető képi jellemzőket, ezért az ipari termékek megtanulásához általában kevesebb adat és idő szükséges, mint teljesen véletlen kiindulás esetén.

A tanítás egy epoch alatt egyszer végighalad a teljes tanító adathalmazon. Minden képnél összehasonlítja a modell becslését a kézzel megadott annotációval, kiszámítja a hibát, majd kis lépésekben módosítja a hálózat paramétereit. Ez sok epochon keresztül ismétlődik.

FogalomKözérthető jelentés
EpochA tanító adathalmazon végzett egy teljes áthaladás
BatchAz egyszerre feldolgozott képek csoportja
KépméretA tanítás és felismerés bemeneti felbontása; a nagyobb méret több részletet, de több számítást igényel
Learning rateA modellparaméterek módosításának lépésköze
LossA modell hibáját összefoglaló tanítási érték; alakulását több komponenssel együtt kell értelmezni
AugmentációA képek mesterséges változtatása, például eltolás, méretezés vagy fényerő-változtatás a jobb általánosítás érdekében
jó és rossz a tanulás
A modellnek nem a tanítóképek "bemagolása" a feladata, hanem az, hogy új képeken is felismerje ugyanazokat az objektumtípusokat.

Túltanulásról beszélünk, ha a tanítási eredmény javul, miközben a validációs teljesítmény stagnál vagy romlik. Ennek oka lehet a kevés adat, az egyhangú képhalmaz, a túl hosszú tanítás vagy a tanító és üzemi környezet közötti eltérés.
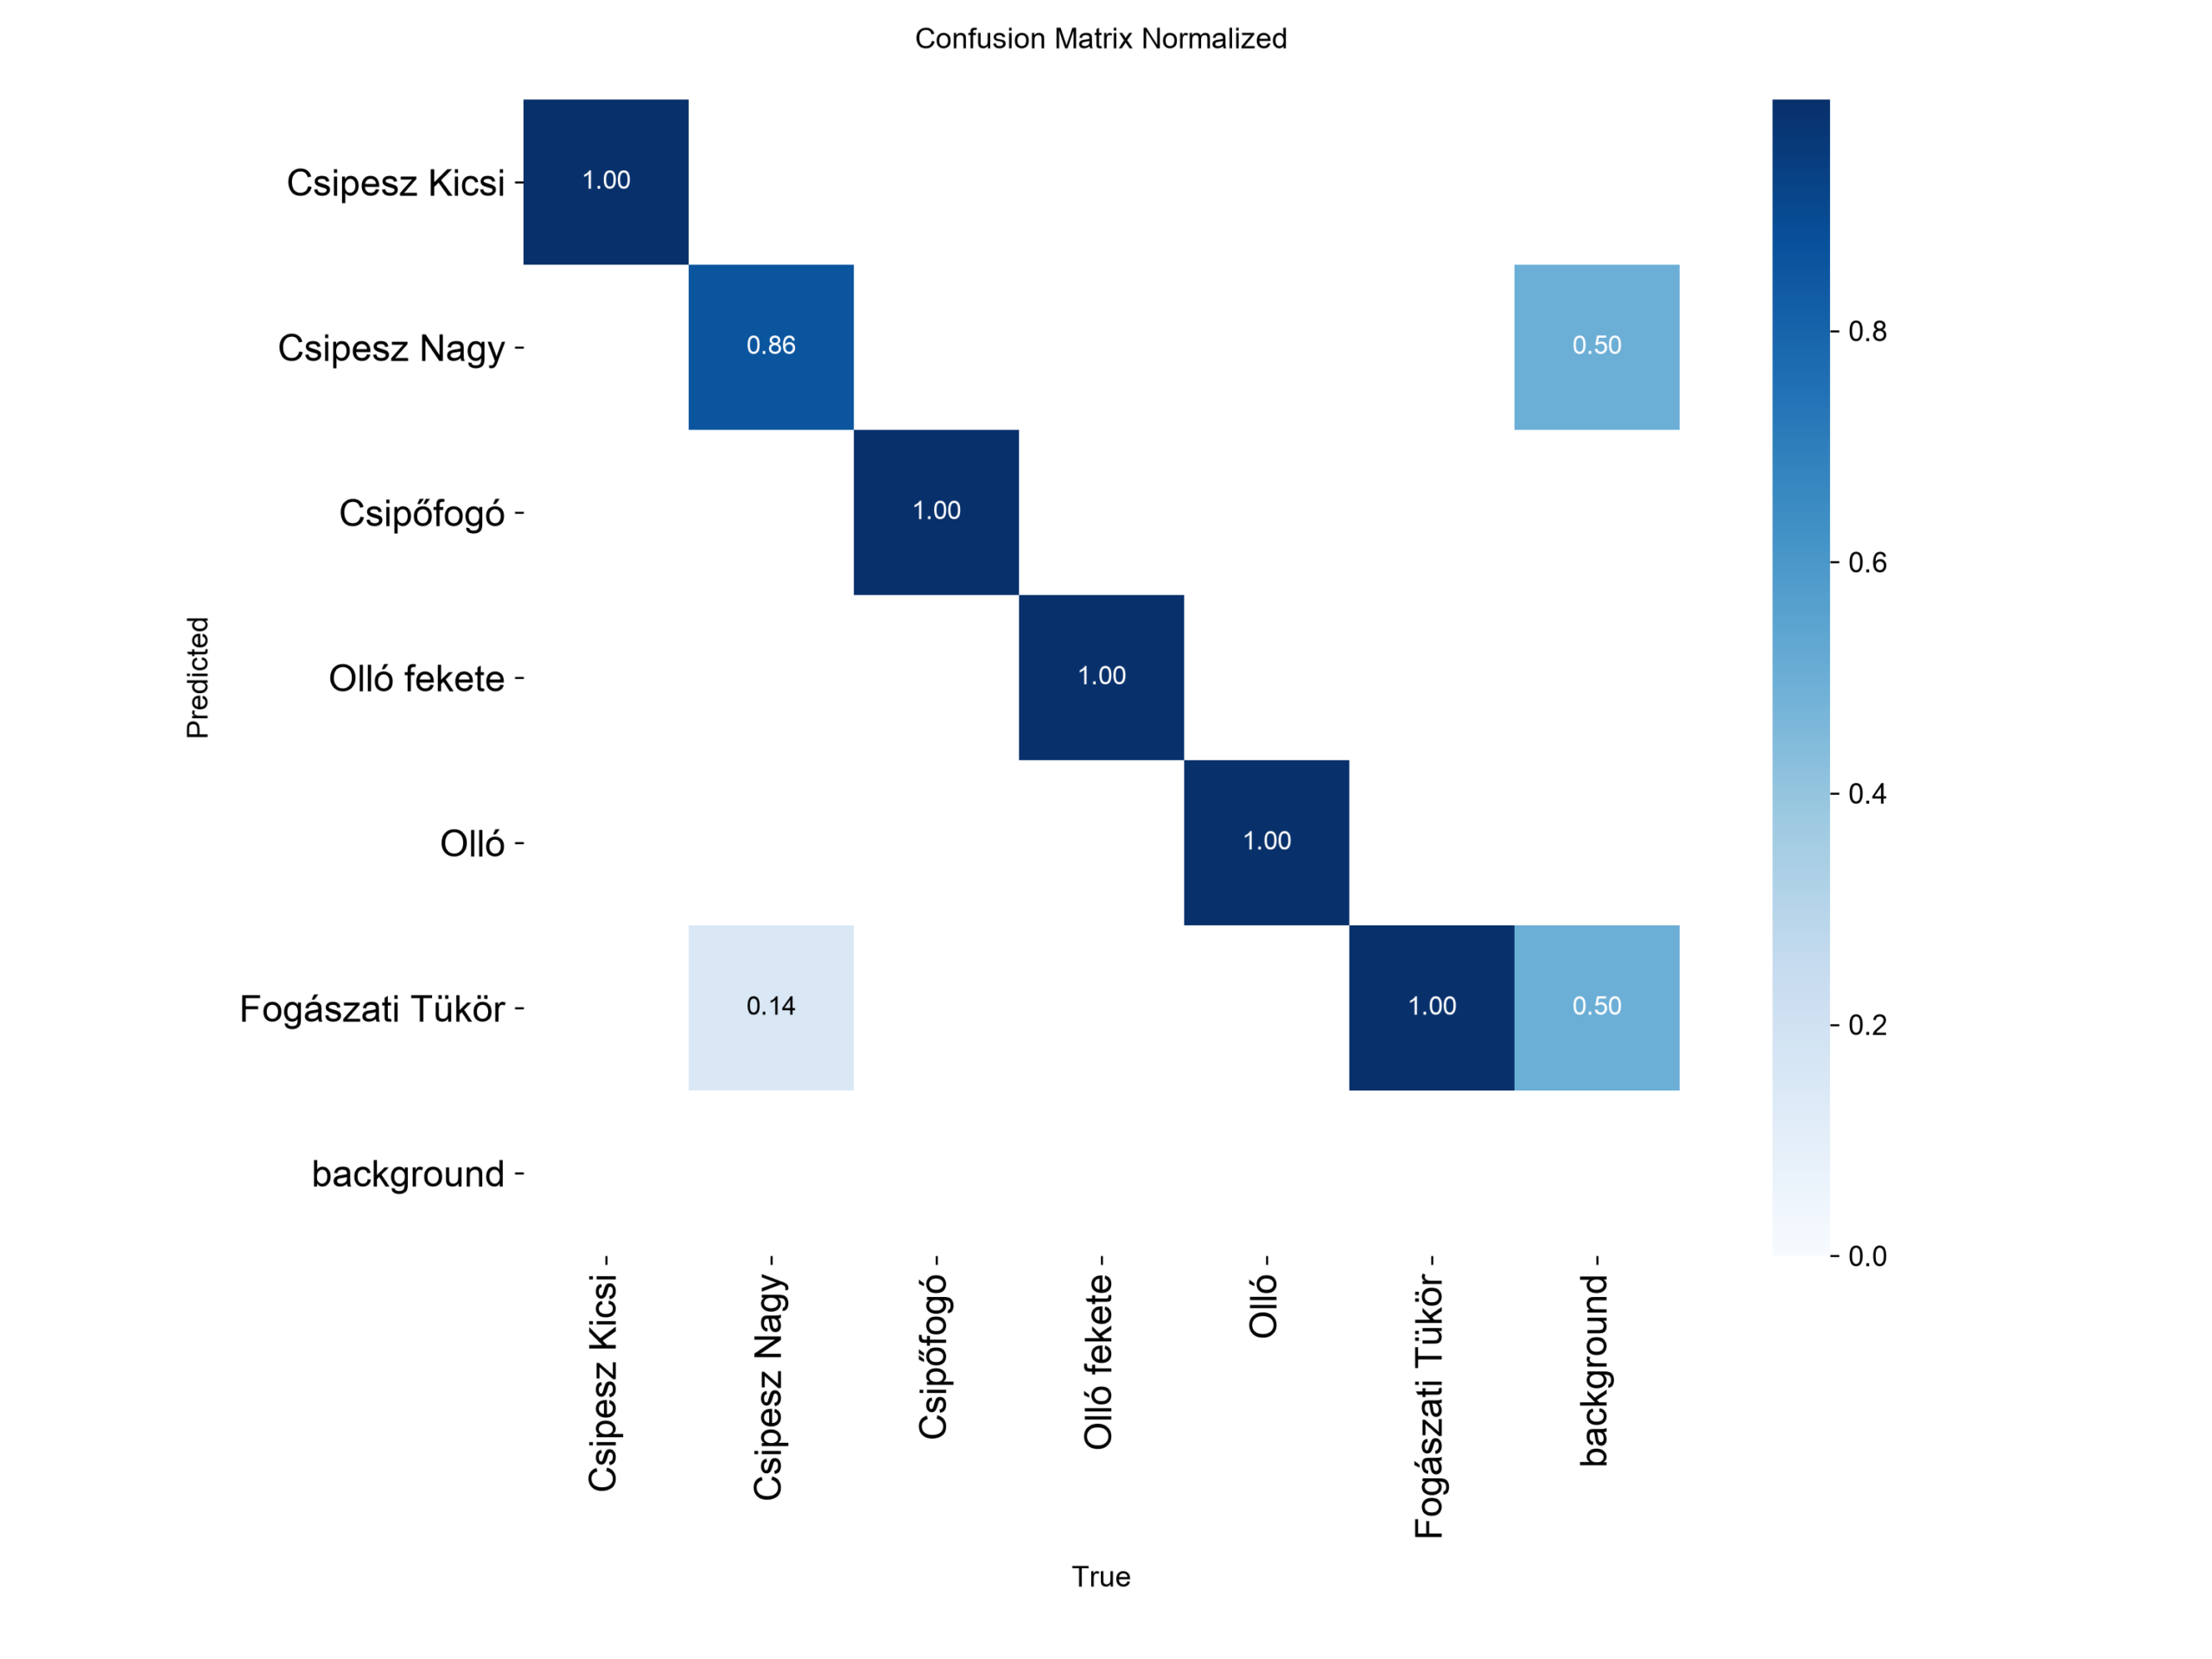
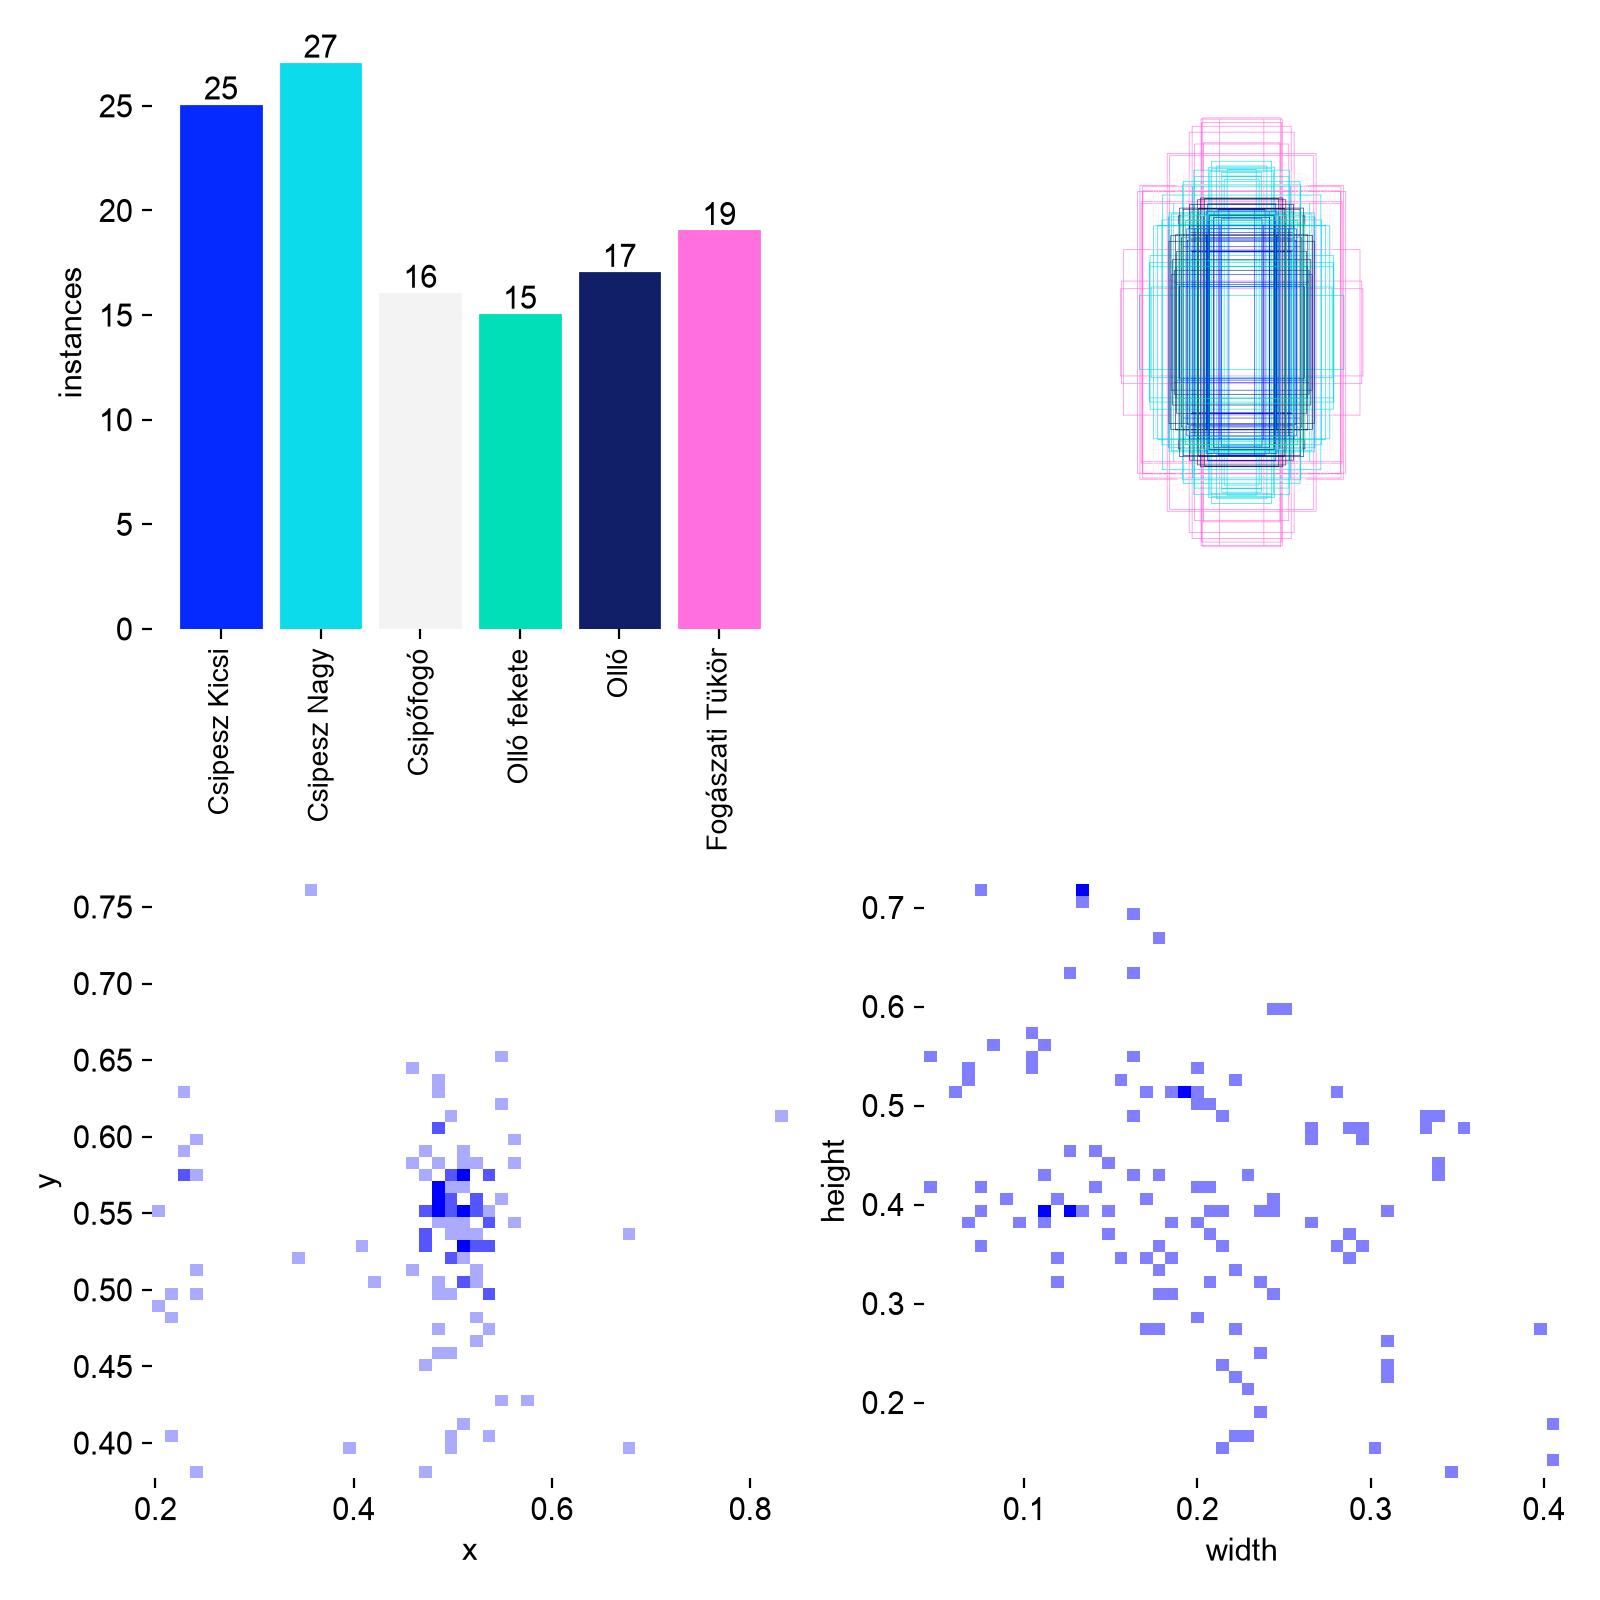
A felismerés minőségének mérése

Példaként, egy 92%-os  értékelés nem azt jelenti, hogy a teljes rendszer bizonyítottan 92 százalék pontosságú. Ez az adott találathoz tartozó modellbecslés. A rendszer valódi teljesítményét sok, függetlenül megjelölt tesztképen kell mérni.
MutatóMit fejez kiIpari értelmezés
PrecisionA jelzett találatok közül mennyi volt valóban helyesMagas érték esetén kevés a téves riasztás
RecallA tényleges objektumok közül mennyit talált meg a rendszerMagas érték esetén kevés objektum marad észrevétlen
IoUMennyire fedi egymást a becsült és a referencia keretMegmutatja a lokalizálás pontosságát
mAPA pontosság több osztályra és küszöbre összesített mérőszámaModellek és tanítási változatok összehasonlítására használható
Confusion matrixMely osztályokat téveszti össze a modellMegmutatja a hasonló termékek közötti problémákat
A szükséges precision és recall az üzemi kockázattól függ. Ha egy hibás alkatrész átengedése súlyos következménnyel jár, a kihagyott felismerések csökkentése elsődleges lehet. Ha minden téves riasztás megállítja a gyártósort, a hamis találatok számát is szigorúan korlátozni kell. A küszöbértéket ezért nem pusztán egy látványosan működő próbakép alapján, hanem mért teszteredményekből kell beállítani.

Felismerés az üzemi rendszerben

A betanított modell a felismerési, vagyis inferencia szakaszban már nem tanul. A kamera új képet küld, a program a modell által elvárt méretre és formátumra alakítja, majd lefuttatja a hálózatot. Az eredményeket megszűri a beállított bizalmi küszöb és az átfedő találatok kezelésének szabályai alapján.
  1. A kamera állóképet vagy videóképkockát készít
  2. A program elvégzi a szükséges előfeldolgozást
  3. A YOLO modell előállítja a jelölt objektumokat, kereteket és osztálybecsléseket
  4. A kiértékelés eltávolítja a túl gyenge és ismétlődő találatokat
  5. Az alkalmazás megszámolja vagy szabályok szerint ellenőrzi az objektumokat
  6. A végeredmény megjelenik, naplózódik, illetve továbbítható PLC, MQTT vagy más rendszer felé
Folyamatos és triggerelt működés
Folyamatos üzemmódban a rendszer egymás után elemzi a videó képkockáit. Ez látványos és alkalmas követésre, de ugyanazt a tárgyat sok képkockán érzékelheti, ezért számláláshoz nyomkövetés vagy áthaladási szabály szükséges. Triggerelt módban a PLC, fotocella vagy kezelői parancs indít egyetlen ellenőrzést. Ez gyakran jobban illeszkedik állomásos gyártáshoz, mert egyértelmű, mely munkadarabhoz tartozik az eredmény.

Értékelési küszöb helyes beállítása
Alacsonyabb érték küszöbnél több a találat, ezért javulhat az érzékenység, de több téves felismerés is megjelenhet. Magasabb küszöbnél csak a biztosabb találatokat fogadjuk el, viszont néhány valódi objektum kieshet. Nincs minden projektre érvényes ideális érték. A küszöböt osztályonként, üzemi tesztek és a hibák arényéban alapján érdemes beállítani.

A pontosságot a következő tényezők befolyásolják

TényezőTipikus problémaJavasolt megoldás
VilágításÁrnyék, csillogás, változó fényDiffúz, stabil ipari megvilágítás; fényes felületnél polarizáció vizsgálata
Kamera és optikaKevés képpont jut a kis részletreMegfelelő felbontás, látómező, munkatávolság és fókusz
MozgásElmosódott képRövid expozíció, elegendő fény, szükség esetén global shutter és villanófény
HáttérA tárgy beleolvad vagy zavaró minták jelennek megKontrasztos, állandó háttér és jól meghatározott vizsgálati terület
AdathalmazKevés vagy egyhangú példaTöbb valós variáció és célzott nehéz eset
AnnotációKihagyott tárgyak, pontatlan keretek, hibás címkékEgységes szabályzat és tanítás előtti ellenőrzés
Hasonló osztályokA modell összetéveszti a termékváltozatokatLátható megkülönböztető részlet biztosítása, közelebbi kép vagy több kamera
Képméret és modellA kis tárgy részlete elveszik vagy a feldolgozás lassúSebesség és pontosság mérése több modellmérettel és bemeneti felbontással

Minél több tanítókép

Néhány képből készíthető működő demonstráció, de üzembiztos rendszer ritkán építhető rá. Ha ugyanaz az öt tárgy ugyanazon a háttéren, ugyanabban a helyzetben szerepel, a modell könnyen a környezet mellékes részleteit tanulja meg. Új pozíció, csillanás vagy részleges takarás esetén ezért eltűnhet a felismerés.

Az elegendő képszám nem adható meg egyetlen általános számmal. Függ az osztályok számától, a termékek hasonlóságától, az üzemi változatosságtól, az objektum képen belüli méretétől és a szükséges megbízhatóságtól. A helyes megközelítés az, hogy mérjük a hibákat, majd kifejezetten azokból a helyzetekből gyűjtünk új példákat, amelyeket a modell rosszul kezel.

Gyakori hibák a projekt során

  • A tanítóképek és az üzemi képek eltérő kameraállásból készülnek
  • Csak ideális, hibátlan és jól középre helyezett tárgyakat tanítunk
  • Egy képen néhány példány fel van címkézve, a többi azonos objektum nincs
  • A kategóriák elnevezése vagy sorszámozása megváltozik a tanítás közben
  • A nagyon hasonló osztályok megkülönböztető jegye túl kevés képpontból áll
  • A tanító és validációs képek gyakorlatilag ugyanannak a videónak szomszédos képkockái
  • A kezelői felületen látható bizalmi százalékot összekeverjük a teljes rendszer pontosságával
  • A modellt csak néhány látványos példán teszteljük, valódi selejt- és zavaró eseteken nem

A rendszer integrációja

A felismerés eredménye akkor válik gyártási funkcióvá, amikor szabályok és interfészek kapcsolódnak hozzá. A rendszer például csak akkor adhat OK jelet, ha minden elvárt alkatrész megfelelő darabszámban jelen van, egyik tiltott elem sem látható, és az összes szükséges találat meghaladja az elfogadási küszöböt.
  • PLC vagy Modbus jel indítja a kép készítését, a rendszer pedig BUSY, DONE, OK vagy ERROR állapotot ad vissza
  • MQTT üzenet továbbítja a felismert objektum nevét, darabszámát és azonosítóját
  • adatbázis tárolja az időpontot, a terméktípust, az eredményt és szükség esetén a bizonyító képet
  • a kezelői felület megjeleníti a kereteket, a bizalmi értékeket és a döntés okát
  • a hibás esetek külön gyűjthetők a következő tanítási ciklushoz

Helyi vagy felhőalapú feldolgozás
Ipari környezetben gyakori a helyi, úgynevezett edge feldolgozás. Ilyenkor a kamerakép a gyártócsarnokban működő számítógépen vagy ipari vezérlőn marad, a válaszidő kevésbé függ a hálózattól, és könnyebb közvetlen kapcsolatot kialakítani a PLC-vel. A felhő előnye lehet a központi menedzsment és a nagyobb számítási kapacitás, ugyanakkor figyelembe kell venni a kapcsolat, a késleltetés, az adatvédelem és az üzemfolytonosság követelményeit.

A betanítás és a napi felismerés nem feltétlenül ugyanazon az eszközön történik. A tanítás erősebb GPU-t igényelhet, míg a kész modell megfelelő optimalizálással CPU-n, ipari PC-n, GPU-s edge eszközön vagy más gyorsítón is futtatható. A hardvert mindig a szükséges képméret, képkockasebesség, modelltípus és válaszidő alapján kell méretezni.

Több száz terméktípus kezelése

Ha a gyárban sok száz, egymáshoz hasonló alkatrész létezik, nem mindig a mindent egyszerre felismerő modell a legjobb megoldás. A gyártási terv alapján kiválasztható például a következő műszak 20–30 terméktípusa, és ezekből készíthető célzott modell. A kisebb, aktuális osztályhalmaz csökkentheti az összetéveszthető kategóriák számát, gyorsíthatja a tanítást, és egyszerűbbé teheti az ellenőrzést. Ehhez automatizált adatkiválasztásra, modellverziózásra és biztonságos modellváltásra van szükség

Összegzés

A mély tanulás alapú objektumfelismerés gyors és rugalmas eszköz az ipari azonosításhoz, számláláshoz és vizuális ellenőrzéshez. A neurális hálózat azonban csak egy része a teljes rendszernek. A megbízható működéshez jól meghatározott feladat, stabil képalkotás, következetes annotálás, reprezentatív tanítóadat, korrekt tesztelés és megfelelő ipari integráció szükséges.

A legjobb eredményt nem az adja, ha minél több epochot állítunk be, hanem ha a rendszer egészét együtt tervezzük: mit lát a kamera, milyen példákból tanul a modell, hogyan mérjük a hibákat, és milyen szabály alapján születik üzemi döntés. Így a képfelismerés nem látványos demonstráció marad, hanem ellenőrizhető és továbbfejleszthető gyártási megoldássá válik.

Ipari hardverek objektumfelismerő rendszerhez

A modell önmagában csak a felismerési algoritmus. A megbízható ipari rendszerhez olyan hardverlánc szükséges, amely stabilan és ismételhetően készíti el a képet, megfelelő sebességgel futtatja a modellt, majd továbbítja a döntést a gyártási folyamatnak. A kamera, az objektív, a világítás és a számítógép ezért együtt méretezendő.

Ipari kamera

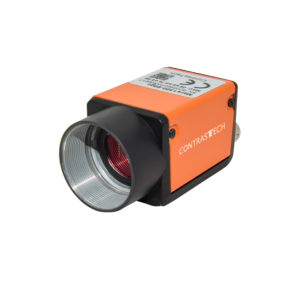
Álló vagy rövid időre megállított munkadaraboknál gyakran területkamerát használunk. Mozgó termékeknél különösen fontos az expozíciós idő és a zár típusa. A global shutter szenzor a teljes képet közel azonos időpillanatban rögzíti, ezért gyors mozgásnál kevésbé torzítja el a tárgy alakját. Rolling shutter kamera is megfelelő lehet, ha a termék áll, a mozgás lassú, vagy a megvilágítás és az expozíció jól szabályozható.

A szükséges felbontást nem önmagában a megapixelszám alapján választjuk ki. A legkisebb felismerendő részletnek elegendő képpontból kell állnia. Ha például két alkatrész között csak egy kisméretű furat vagy rövid csatlakozó a különbség, a látómezőt és a felbontást ehhez a részlethez kell méretezni.

Kamera jellemzőjeMikor fontosGyakorlati szempont
Global shutterMozgó tárgyak, szállítószalag, rövid expozícióCsökkenti a mozgásból eredő geometriai torzulást
Nagyobb felbontásKisméretű részletek vagy nagy látómezőTöbb képpont jut az objektumra, de nő az adat- és számításigény
Monokróm szenzorHa a szín nem hordoz szükséges információtGyakran jobb fényérzékenységet és egyszerűbb megvilágítást tesz lehetővé
Színes szenzorHa a szín alapján kell osztályozni vagy hibát keresniStabil színhőmérsékletű világítás és fehéregyensúly szükséges
IP védettség vagy védőházPoros, nedves vagy tisztítószeres környezetA kamerát és a csatlakozókat is az üzemi környezethez kell választani

Kamera Interfész

A leggyakoribb ipari csatlakozások közé tartozik a GigE Vision és az USB3 Vision. A GigE kamera hosszabb kábeltávolságra és rugalmas hálózati elhelyezésre alkalmas; megfelelő hálózati kártyával és beállítással több kamera is kezelhető. A Power over Ethernet változat ugyanazon a kábelen továbbíthat adatot és tápellátást.

Az USB3 egyszerű és nagy adatsebességű kapcsolatot ad, de a kábelhossz és a csatlakozás mechanikai rögzítése nagyobb figyelmet igényel. Nagy felbontásnál és nagyon magas képkockasebességnél 5GigE, 10GigE vagy CoaXPress rendszer is indokolt lehet.

Objektív
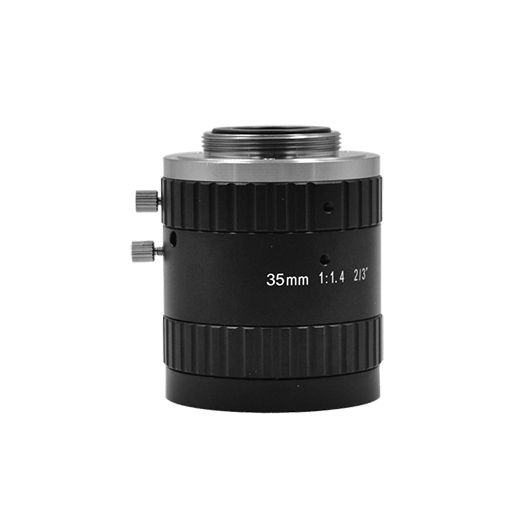
Az objektív határozza meg, hogy a kamera mekkora területet lát, milyen nagy lesz rajta a munkadarab, és mennyi geometriai torzítás jelenik meg. A kiválasztás fő adatai a szenzorméret, a kívánt látómező, a munkatávolság és a szükséges részletesség. Az objektív felbontóképességének illeszkednie kell a kamera szenzorához; gyenge objektívvel egy nagy megapixelszámú kamera sem ad valóban részletes képet.
  • Fix fókusztávolságú C-mount objektív általános ipari felismerési feladatokhoz
  • Kis torzítású objektív, ha a pozíció vagy a méret pontos meghatározása is szükséges
  • Telecentrikus objektív precíz méréshez, amikor a perspektivikus méretváltozást minimalizálni kell
  • Polarizációs szűrő fényes, zománcozott vagy fémes felületek zavaró csillanásának csökkentésére

Ipari megvilágítás

A világítás célja nem egyszerűen az, hogy világos legyen a kép, hanem hogy a felismeréshez szükséges részletek mindig hasonló módon jelenjenek meg. A környezeti fény változását lehetőség szerint ki kell zárni. Általános objektumfelismeréshez LED rúdlámpa, gyűrűfény vagy nagy felületű diffúz fény használható. Fényes és zománcozott alkatrészeknél a közvetlen pontszerű fény erős csillanásokat okozhat, ezért diffúzor, kupolafény vagy keresztpolarizáció lehet előnyös.

Gyors mozgásnál a rövid expozíció több fényt igényel. Ilyenkor a kamera triggerjelével szinkronizált, rövid idejű nagy intenzitású villanófény segíthet éles képet készíteni. A vezérlőnek biztosítania kell, hogy a fény minden felvételnél azonos időzítéssel kapcsoljon

Trigger, érzékelők és PLC kapcsolat

A kamerát vagy az objektumfelismerő alkalmazást indíthatja fotocella, induktív vagy foto elektromos érzékelő, jeladó, PLC-kimenet vagy kezelői parancs. A hardveres trigger előnye a pontos és ismételhető időzítés. Állomásos ellenőrzésnél a PLC jelezheti, hogy a munkadarab a megfelelő helyen áll, a rendszer pedig BUSY, DONE, OK vagy ERROR állapotot adhat vissza.

A kapcsolat megvalósítható digitális I/O-val, Modbus TCP-vel, OPC UA-val, Profinet- vagy EtherNet/IP átjáróval, illetve MQTT-alapú adatkapcsolattal. 

Ipari PC és számítási gyorsító
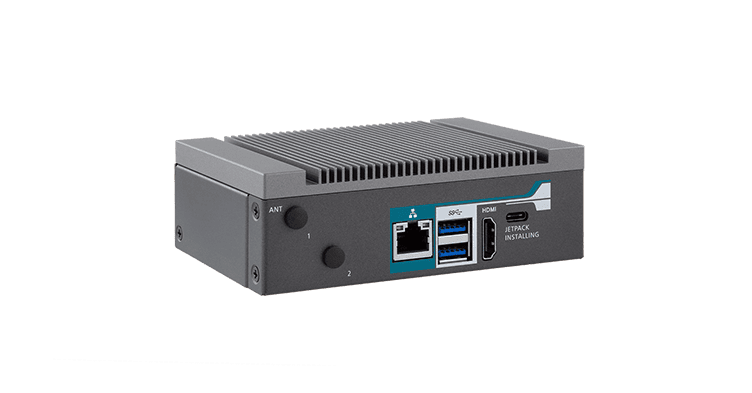
A kész modell futtatása történhet hagyományos CPU-n, integrált GPU-n, különálló NVIDIA vagy más GPU-n, NPU-val rendelkező processzoron, illetve beágyazott edge AI eszközön. A megfelelő platformot nem a modell neve, hanem a mért feldolgozási idő, a kamerák száma, a bemeneti felbontás és a szükséges képkockasebesség alapján kell kiválasztani.
HardverkategóriaJellemző feladatElőny és korlát
Ipari PC csak CPU-valTriggerelt, másodpercenként kevés ellenőrzés; kisebb YOLO modellEgyszerű és költséghatékony, de nagy felbontásnál vagy több kameránál lassabb lehet
Integrált GPU vagy NPUKözepes terhelés, energiahatékony helyi feldolgozásKompakt rendszer; a teljesítmény erősen függ a modelltől és a futtatókörnyezettől
Különálló GPU-s ipari PCTöbb kamera, nagyobb modellek, folyamatos videóNagy teljesítmény, de több energia, hűtés és hely szükséges
Beágyazott edge AI eszközGépbe épített, kompakt és alacsony fogyasztású rendszerJó teljesítmény fogyasztási arány; az exportálási és optimalizálási lehetőségeket előre ellenőrizni kell
Központi GPU szerverTöbb gyártócella kiszolgálása vagy modellek tanításaNagy közös kapacitás, de hálózati függőséget és központi hibapontot hozhat létre

A gyakorlatban legalább 20–30 százalék tartalék számítási kapacitás javasolt, hogy az operációs rendszer, a képrögzítés, a naplózás és az időszakos terhelés se okozzon késést. A tesztet a tényleges kameraképpel, végleges képmérettel és ugyanazzal a modellformátummal kell elvégezni, amely az üzemben fut majd.

Memória, háttértár és hálózat

A memóriaigényt a modell mellett a több kamera képpufferelése és a kezelői alkalmazás is növeli. Egyszerű egykamerás rendszerhez gyakran elegendő 8–16 GB RAM, összetettebb többkamerás vagy párhuzamos alkalmazásokhoz 16–32 GB vagy több lehet indokolt. 

Az operációs rendszer és az alkalmazás számára ipari SSD ajánlott. Ha minden vizsgálati képet megőrzünk, a tárhelyigény gyorsan megnőhet, ezért célszerű csak a hibás vagy bizonytalan eseteket, illetve mintavételezett képeket archiválni. A hálózati interfésznek kezelnie kell a kamerák összesített adatsebességét; több GigE kamera esetén külön hálózati kártya, dedikált switch vagy elkülönített kamerahálózat lehet szükséges

A rendszer integrációja

A felismerés eredménye akkor válik gyártási funkcióvá, amikor szabályok és interfészek kapcsolódnak hozzá. A rendszer például csak akkor adhat OK jelet, ha minden elvárt alkatrész megfelelő darabszámban jelen van, egyik tiltott elem sem látható, és az összes szükséges találat meghaladja az elfogadási küszöböt.
  • PLC vagy Modbus jel indítja a kép készítését, a rendszer pedig BUSY, DONE, OK vagy ERROR állapotot ad vissza
  • MQTT üzenet továbbítja a felismert objektum nevét, darabszámát és azonosítóját
  • adatbázis tárolja az időpontot, a terméktípust, az eredményt és szükség esetén a bizonyító képet
  • a kezelői felület megjeleníti a kereteket, a bizalmi értékeket és a döntés okát;
  • a hibás esetek külön gyűjthetők a következő tanítási ciklushoz.

Mik a különbségek egy "hagyományos" Vision rendszerek és a mély tanulás alapú rendszerek között?

A fő különbség az, hogy a hagyományos vision rendszer előre megírt képfeldolgozási szabályokkal dolgozik, míg a cikkben bemutatott YOLO-rendszer példákból tanulja meg az objektumok felismerését.

A hagyományos vision rendszer

A hagyományos gépi látásnál a fejlesztő meghatározza, milyen képi tulajdonságokat keressen a program.
  • a képet szürkeárnyalatossá alakítja
  • egy fényességi küszöbbel elválasztja a tárgyat a háttértől
  • megkeresi a tárgy kontúrját
  • köröket vagy éleket keres
  • megméri a furatok átmérőjét és távolságát
  • összehasonlítja az eredményt az előírt tűréssel
  • OK vagy NOK döntést ad
  • A rendszer lényegében azt hajtja végre, amit előre beprogramoztunkNagyon jól működik, ha:
  • a tárgy mindig közel azonos helyzetben van
  • a világítás stabil
  • a háttér állandó
  • az ellenőrzendő tulajdonság matematikailag jól meghatározható
  • pontos méretet, furatot, élt vagy pozíciót kell ellenőrizni
  • YOLO-alapú rendszer

    A YOLO esetében nem írjuk le kézzel, hogy egy adott alkatrész hány élből, milyen szürkeárnyalatból vagy milyen geometriai szabályból ismerhető fel.
    Ehelyett:
  • képeket készítünk az objektumokról
  • keretet rajzolunk minden felismerendő tárgy köré
  • hozzárendeljük az objektum nevét
  • a modellt ezekkel a példákkal betanítjuk
  • a betanított modell új képeken keresi a megtanult objektumtípusokat
  • A YOLO visszaadja általában:
  • az objektum helyét
  • a felismert kategóriát
  • a találat értékét
  • az adott kategóriába tartozó objektumok számát
  • Melyik pontosabb?

    Önmagában egyik módszer sem mindig pontosabb. A legjobb választés a feladattól függ.

    A hagyományos vision rendszer előnyösebb:

  • pontos méretellenőrzés szükséges
  • a vizsgálati környezet állandó
  • egy konkrét furatot, élt vagy geometriai hibát keresünk
  • kevés terméktípus van
  • a döntési szabály pontosan megfogalmazható
  • fontos, hogy a döntés oka teljesen visszakövethető legyen
  • A YOLO előnyösebb:

  • sokféle objektumot kell felismerni
  • több tárgy található egyszerre a képen
  • az objektumok elfordulhatnak vagy elmozdulhatnak
  • a darabszámot is meg kell határozni
  • a termékek alakja vagy megjelenése bizonyos mértékben változó
  • a hagyományos szabályok túl bonyolulttá válnának
  • A legjobb ipari megoldás gyakran hibrid, a két technológia kombinációja. A két megoldás nem zárja ki egymást.

    Érdekesnek találta cikkünket? Részletes információkkal, ajánlatkéréssel kapcsolatban keressen bennünket bizalommal az alábbi elérhetőségeinken:
    Horváth László

    Műszaki információk

    Mótyán Viktória

    Árajánlatkérés, és egyéb információk

    Perfect Service Kft.

    Ipari informatikai híreink, szakmai cikkek, termékbemutatók

    Axiomtek AIE510-ONX – E-Mark Edge AI rendszer NVIDIA Jetson Orin NX platformmal
    Az Axiomtek AIE510-ONX a NVIDIA Jetson Orin NX platformra épülő Edge AI rendszer. A videó a készüléket és a helyben végzett mesterségesintelligencia-feldolgozás felhasználását mutatja be. További információ: https://ipariszamitogepek.hu/ Forrás: Axiomtek – https://www.youtube.com/watch?v=NFtba2BE3Gw…
    Axiomtek AIE015-AT – NVIDIA Jetson Thor alapú robotikai fejlesztői készlet
    Ismerje meg az Axiomtek AIE015-AT robotikai és peremhálózati AI fejlesztésekhez készült platformját. A videó bemutatja a NVIDIA Jetson Thor technológiára épülő robotikai fejlesztői környezetet. Ipari AI megoldásokkal kapcsolatban: https://ipariszamitogepek.hu/ Forrás: Axiomtek –…
    Axiomtek AIE900-902-FL – ventilátor nélküli Edge AI rendszer autonóm gépekhez
    Az Axiomtek AIE900-902-FL ventilátor nélküli ipari rendszer az autonóm gépek és a helyi AI feldolgozás területére. A videó bemutatja a készüléket és az ilyen alkalmazásokban betöltött szerepét. További információ: https://ipariszamitogepek.hu/ Forrás: Axiomtek…
    Axiomtek tBOX520 – moduláris ipari számítógép vasúti alkalmazásokhoz
    Az Axiomtek tBOX520 moduláris beágyazott számítógép vasúti felhasználásra. A gyártói videó az EN 50155 és EN 45545-2 megfelelőséggel bemutatott rendszert ismerteti. A pontos konfiguráció és tanúsítványok kiválasztásához keressen bennünket. További információ: https://ipariszamitogepek.hu/…
    Axiomtek AIE900-XNX – ventilátor nélküli Edge AI rendszer Jetson Xavier NX platformmal
    Az Axiomtek AIE900-XNX ventilátor nélküli, NVIDIA Jetson Xavier NX alapú Edge AI rendszer. A videó áttekintést ad a kompakt ipari platformról és az AI alkalmazásokhoz való felhasználásáról. További információ: https://ipariszamitogepek.hu/ Forrás: Axiomtek…
    Axiomtek eBOX671A – ipari számítógép AI alkalmazásokhoz a gyártásban
    Hogyan vihető közelebb a mesterséges intelligencia a gyártási folyamathoz? A videó az Axiomtek eBOX671A rendszert mutatja be ipari AI alkalmazások nézőpontjából. További információ: https://ipariszamitogepek.hu/ Forrás: Axiomtek – https://www.youtube.com/watch?v=gdLPkgFurC8 #Axiomtek #eBOX671A #Gyartas #EdgeAI
    Axiomtek SSK315 – 15,6 hüvelykes önkiszolgáló kioszk Intel Smart Display Module technológiával
    Az Axiomtek SSK315 egy 15,6 hüvelykes önkiszolgáló kioszkmegoldás Intel Smart Display Module technológiával. A videó a készülék megjelenését és lehetséges önkiszolgáló felhasználását mutatja be. További információ: https://ipariszamitogepek.hu/ Forrás: Axiomtek – https://www.youtube.com/watch?v=59sc0ZoOIhM #Axiomtek…
    Axiomtek ICO300-83M – ATEX és C1D2 minősítésű ipari IoT átjáró
    Ismerje meg az Axiomtek ICO300-83M ipari IoT átjáróját. A gyártói videó az ATEX és C1D2 minősítéssel bemutatott eszközre fókuszál. A konkrét alkalmazásnak megfelelő kivitel és tanúsítás ellenőrzéséhez keressen bennünket. További információ: https://ipariszamitogepek.hu/…
    Axiomtek iHPC300 – 4U rack GPU munkaállomás Intel Xeon Scalable platformmal
    Az Axiomtek iHPC300 4U rackbe szerelhető GPU munkaállomás, amely 3. generációs Intel Xeon Scalable processzorokra épül. A videó áttekintést ad az ipari számítási platformról. További információ: https://ipariszamitogepek.hu/ Forrás: Axiomtek – https://www.youtube.com/watch?v=D5GlEnfr0UU #Axiomtek…
    Axiomtek – automatizálási megoldások a tervezéstől a megvalósításig
    Az Axiomtek bemutatja, hogyan támogatja az automatizálási projektek különböző szakaszait a koncepciótól a megvalósításig. Ismerje meg a gyártó ipari számítástechnikai szemléletét. Axiomtek termékekkel kapcsolatban: https://ipariszamitogepek.hu/ Forrás: Axiomtek – https://www.youtube.com/watch?v=S5YYsSQbo1k #Axiomtek #Automatizalas #IpariSzamitastechnika
    Új generációs MI alapú Emdoor EM-A14 strapabíró Ipari laptop
    Az Emdoor EM-A14 egy nagy teljesítményű, strapabíró ipari laptop, amelyet az AMD Ryzen™ AI 7 350 processzor hajt, és akár 66 TOPS AI-számítási teljesítményt kínál! A szélsőséges környezetben végzett, nagy igénybevételt jelentő…
    Axiomtek IP66/IP69K Védettségű, Ipari Panel PC Családja, Rozsdamentes Házzal
    Az Axiomtek GOT515-RPL-WCD 15,6"-os és GOT521-RPL-WCD 21,5"-os képernyövel, kifejezetten igényes ipari környezetre tervezték. A teljes körű IP66 és IP69K védettségű, SUS304-es anyagminőségű rozsdamentes acél házba épített, csúcstechnológiát képviselő megoldások robusztus teljesítményt és…
    ARBOR Alder Lake N Ipari Panel PC Család
    ARBOR Alder Lake N panel PC családja a SP-151C-1N305 és a SP-241C-1N305 típusok, 15,6"-os, és 23,8"-oskijelző méretekben. A Full HD felbontás jól használható összetettebb HMI-képernyőkhöz: elférhet egymás mellett egy folyamatábra, állapotjelzők és…
    ARBOR IP69K PC – A tökéletes megoldás járműipari és kültéri IoT-alkalmazásokhoz
    Mire van szüksége egy ipari számítógépnek, ha járműben vagy a szabadban kell működnie? Az ARBOR IP69K védettségű, ventilátor nélküli PC-it poros, nedves, rázkódással járó környezetre tervezték. Ebben a videóban az ARBOR kültéri…
    ARBOR Technology ipari számítógépek és Edge AI megoldások
    Megbízható ipari számítástechnika az automatizálástól a mesterséges intelligenciáig Az ARBOR Technology ipari számítógépeket, panel PC-ket, beágyazott rendszereket, Edge AI platformokat és strapabíró mobil eszközöket fejleszt. Termékei gyártóüzemekben, gépekben, járművekben, raktárakban és intelligens…
    ARBOR EdgeX-6000 – nagy teljesítményű ipari számítógép Edge AI feladatokra
    Az ARBOR EdgeX-6000 olyan alkalmazásokhoz készült, amelyek nagy számítási teljesítményt igényelnek közvetlenül az adatok keletkezésének helyén. Az AMD EPYC™ Embedded 8004 sorozatú processzorra épülő rendszer akár 64 maggal és 128 szállal, valamint…
    AI Forradalom Az ARBOR ARES-1983H-AI Ipari Box PC-ivel
    Skálázható Edge AI a rendszer cseréje nélkül Az ARES-1983H-AI sorozat ötvözi az Intel® Core™ processzortechnológiát a skálázható NPU-gyorsítással, és akár négy AI-gyorsítómodult is támogat a rugalmas teljesítménybővítés érdekében. Kezdje a jelenlegi igényeknek…
    Kiállítottunk a Bravo Expo Szakmai Rendezvényen
    Több mint 40 kiállítóval együtt vettünk részt kiállítóként a Copy Depo rendezvényterületén megrendezésre került két napos rendezvényen, a Bravo Expon.
    Ipari objektumfelismerés mélytanulási megoldásokkal
    Az ipari objektumfelismerés olyan gépi látási megoldás, amely kameraképek alapján képes különböző alkatrészeket megtalálni, megnevezni, megszámolni és helyzetüket meghatározni.
    Jetway DINZEHL1-64120-N, ventilátor nélküli ipari Box PC
    A Jetway DINZEHL1-64120-N egy kompakt, kedvező árú, ventilátor nélküli ipari Box PC, amelyet automatizálási, gépvezérlési, adatgyűjtési és hálózati feladatokra terveztek.
    Testre szabott ipari billentyűzetek az Inputeltől
    Inputel ipari billentyűzetek, megbízható adatbevitel nehéz környezetben Gyártócsarnokban, kültéri terminálnál, élelmiszeripari munkaállomáson vagy nyilvános kioszkban
    Emdoor ipari mobil eszközök a Perfectől
    Kézi terminálok, adatgyűjtők és strapabíró telefonok Az ipari mobil eszköz feladata gyakran egyetlen, de döntő mozzanat gyors elvégzése: azonosítani egy dobozt, ellenőrizni egy tételt, rögzíteni
    Emdoor ipari tabletek a Perfectől
    Hordozható mobileszköz a gyártásban és terepen A gyártási adat nem mindig a vezérlőszekrény mellett keletkezik.
    Ipari Panel PC kijelzőméretek és képarányok
    Az ipari panel PC kiválasztásakor a processzor és a csatlakozók mellett a kijelző mérete is fontos szempont a megfelelő ipari panel PC kiválasztásásnál.
    Új utastájékoztató berendezést gyártunk
    Kétkijelzős kültéri utastájékoztató rendszereinkA korszerű közösségi közlekedésben alapvető követelmény, hogy az utasok jól látható, naprakész információkat kapjanak az indulásokról, érkezésekről.
    Jármű Számítógépek a Hazai Tömegközlekedésben
    A korszerű közösségi közlekedés működését ma már nemcsak a jármű gépészeti felépítése határozza meg.
    RFID Megoldásaink Az Ipar Számára
    Az RFID (Radio Frequency Identification) olyan automatikus azonosítási technológia, amely rádióhullámok segítségével továbbít adatokat egy tárgyon elhelyezett RFID-címke és egy leolvasó között.
    AI És Az Ipari Számítógépek
    Ebben a cikkben elmagyarázzuk melyik AI alkalmazáshoz milyen ipari AI gépek előnyösek.
    Ipari Számítógépek Fajtái
    Az ipari számítógépeket számos szempont szerint csoportosíthatjuk, ebben a cikkben összefoglaljuk érthetően, felhasználás szerint az ipari PC-k fajtáit.
    TDD Kültéri Ipari Monitor Bemutató
    A nagy fényerejű, kültéri ipari monitor családunk, erős környezeti megvilágítás mellett is kontrasztos és könnyen értelmezhető képet biztosít. Kültéri kioszkokhoz, információs pontokhoz és ipari kezelőfelületekhez tervezve.
    Vízvédett, IP67 Védettségű Ipari Monitor Érkezett
    Az IP67 védettségű ipari monitorainkat olyan zord, ipari környezetbe terveztük, ahol a hagyományos kijelzők nem biztosítanak megfelelő védelmet.
    Ipari adatgyűjtés és adattovábbítás ERP rendszerbe
    Ipari területen kínálunk költséghatékony, gyorsan telepíthető és skálázható megoldásokat gépi termelési információk kinyerésére,azok továbbítására ERP/MES/SCADA vagy egyedi rendszerek felé.
    Rozsdamentes ipari Panel PC-k
    Egyedi, rozsdamentes ipari panel PC megoldásunkat elsősorban olyan környezetekhez fejlesztettük, ahol a számítógépet rendszeresen por, nedvesség, fröccsenő víz vagy más folyadék érheti.